

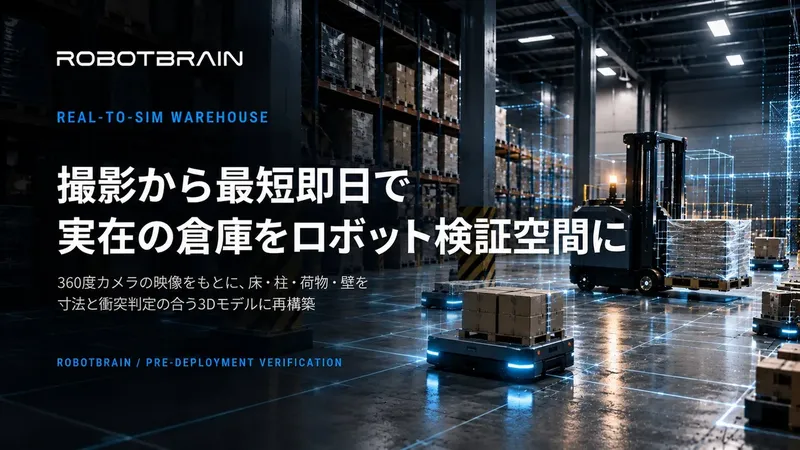
スペースデータ、RobotBrainで倉庫をロボット導入前の検証空間に再構築
公開日:

株式会社スペースデータは、360度カメラの映像から倉庫をロボットの検証用仮想空間に再構築する手法を、国内の倉庫で実証しました。床・柱・荷物・壁を3Dモデル化し、物体の接触を計算する衝突判定を設定しています。今回の実証では、撮影から最短即日で構築し、規格パレットの実測値と照合して縮尺誤差約±1%を確認しました。この手法をロボットの導入・運用・学習基盤「RobotBrain」の導入前検証に使い、図面のない既存施設でも走行経路や干渉を確かめられます。
ポイント
- 1360度カメラの映像から図面のない倉庫をロボット導入前の検証空間に再構築
- 2国内倉庫の実証で119物体を3Dモデル化し、衝突判定239個を設定
- 3規格パレットの実測値と照合し、今回の再構築モデルの縮尺誤差約±1%を確認
図面のない既存倉庫で導入前の検証空間を用意
倉庫でロボットを導入する前には、通路を通れるか、荷物や柱と干渉しないか、必要な台数は何台かを確認する必要があります。既存施設では最新の図面やBIMがないこともあり、検証用の仮想空間を用意するだけでも時間や費用がかかります。
今回の手法は、カメラ映像から見た目を再現するだけでなく、床や壁の形状に合った衝突判定を設定し、ロボットの物理シミュレーションに使える空間へ作り直すものです。
国内倉庫で確認した再構築結果
スペースデータは国内の倉庫を360度カメラで撮影し、その映像から生成した3D空間を基準に、床・柱・荷物・壁を3Dモデルへ作り直しました。形状に合う衝突判定を設定し、次の結果を確認しています。
| 確認項目 | 今回の実証結果 | 対象・条件 |
|---|---|---|
| 撮影から仮想空間の完成まで | 最短即日 | 国内の倉庫を360度カメラで撮影 |
| 3Dモデル化した物体 | 119物体 | 床・柱・荷物・壁など、ロボットが触れるもの |
| 設定した衝突判定 | 239個 | 3Dモデルの形状に合う接触判定 |
| 縮尺誤差 | 約±1% | 倉庫内の規格パレットの実測値と照合 |
撮影で見えず推定で補った部分は、実測にもとづく部分と区別して記録しています。上記は今回の実証結果であり、すべての施設で同じ作業時間や誤差になると保証した数値ではありません。
走行経路・干渉・複数台の動きを仮想空間で検証
構築した空間では、AMRやフォークリフトの走行、LiDAR(レーザー距離センサー)による計測などの挙動を確認しています。実際の寸法と衝突判定を持つ空間で、導入前にロボットの動きを確かめられます。
- 走行経路:通路幅や柱の位置を反映して経路を確認
- 障害物との干渉:床の荷物や柱との接触を衝突判定で検出
- 搬送・ピッキング:フォークリフトやロボットアームによる荷物の持ち上げ・置き下ろしを確認
- 複数台の同時稼働:台数を変え、すれ違いや待ちが起きる場所を確認
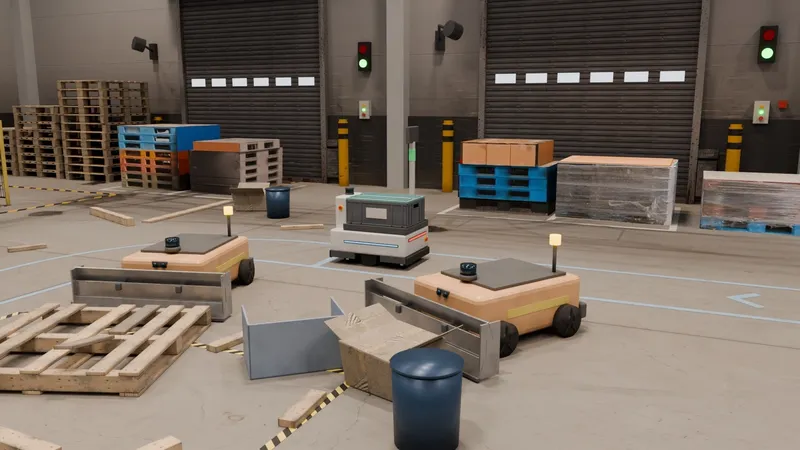
仮想空間でロボットを動かすイメージ。施設が特定されないよう、建屋・床・荷物の配置などを変更した再構築モデルです。
出典: 株式会社スペースデータ(PR TIMES)
RobotBrainの導入前検証に利用
RobotBrainは、仮想空間で検証した機種・台数・配置・制御・安全条件を実機へ渡し、現場で得た走行・作業・異常などの実測データを仮想空間へ戻して更新する基盤です。
今回の手法は、実際の現場を仮想空間へ取り込むReal to Simの入口にあたります。図面のない既存施設でも、サンプルの倉庫ではなく、自社の倉庫を再現した空間で導入前の検証を始められます。
工場・人型ロボットへの展開は今後の予定
スペースデータは今後、工場での検証や人型ロボットのシミュレーションにも対象を広げる予定です。今回確認したのは国内倉庫の再構築であり、工場や人型ロボットへの展開は今後の取り組みとして区別されています。
Q&A
Q. RobotBrainとは何ですか?
A. ロボットの導入・運用・学習を支える基盤です。仮想空間での検証結果を実機へ渡し、現場の実測データを仮想空間へ戻します。
Q. 図面のない倉庫でも検証できますか?
A. 今回の手法は360度カメラの映像から現場を再構築します。図面やBIMのない既存施設でも、走行経路や干渉を確認できます。
Q. 約±1%の縮尺誤差は何と比べた結果ですか?
A. 今回の倉庫内にある規格パレットの実測値と照合した結果です。撮影で見えず推定で補った部分は区別して記録しています。
関連リンク
O!Productニュース編集部からのコメント
図面がない既存倉庫でも、撮影映像から検証空間を作れます。物流担当者が自社の通路や柱の配置でロボットの動きを試せるのは、導入計画を考える際に助かりますね。
引用元:PR TIMES
この記事の著者
O!Productニュース編集部


